Роботи-шкіри обмежені не стільки своїми датчиками, скільки своєю проводкою. Вони зчитують тисячі точок дотику одна за одною, а сигнали надходять із запізненням і змазуються разом. Саме цю проблему вирішила команда дослідників з Південного університету науки і технологій у Шеньчжені. Їхня стаття, опублікована 16 жовтня 2026 року в журналі Nature Machine Intelligence, описує шкіру з понад 10 000 сенсорних блоків. Кожен блок має власну частоту, тому сигнали поширюються разом, а не по черзі. Автори — Чжібін Лі, Чуань Фей Го та їхні колеги.
Проблема, з якої все починається, схожа на сантехніку. Як тисячі датчиків, розподілених по тілу робота, можуть повідомляти про дотик, не перекриваючи один одного і не надходячи занадто пізно, щоб бути корисними? Людська шкіра збирає та кодує сигнали від понад 200 000 механорецепторів. Сенсорні масиви, створені для роботів, мають набагато менше точок сприйняття, і вони зчитують їх одну за одною. Зчитування даних з одного датчика за раз — це та частина, яка не масштабується. Затримка до надходження сигналу зростає зі збільшенням кількості елементів, які потрібно відвідати. Сигнали починають просочуватися до сусідніх. А обсяг даних, що передаються, зростає. Ці три витрати — затримка, перехресні перешкоди та пропускна здатність — зростають, оскільки елементи упаковані ближче один до одного. Це пастка. Очевидний шлях до більш реалістичної оболонки — це більше точок сприйняття на квадратний сантиметр, і це одночасно ускладнює зчитування.
Пристрій команди — це іонна шкіра, яка сприймає сигнали за допомогою іонів, а не електронів. Їхня відповідь на проблему зчитування полягає в тому, щоб припинити опитування датчиків і натомість надати кожному адресу. Положення пристрою на шкірі кодується як його власна частота. Оскільки частоти різні, багато пристроїв можуть одночасно подавати свої сигнали на один канал, а декодер на дальньому кінці може визначити, звідки надійшло якесь показання. Радіостанції діляться ефіром так само. Нічому в масиві не потрібно чекати своєї черги, і автори повідомляють, що система працює зі швидкістю 100 кадрів на секунду.
Це кодування є лише першим етапом із трьох, і головне твердження статті стосується стеку, а не датчика. Команда називає архітектуру нейронно-ієрархічною, за способом, яким сенсорна система людини передає інформацію вгору поетапно. Сигнали кодуються на шкірі, сходяться на шляху всередину і лише потім передаються моделі, яка їх інтерпретує. На етапі конвергенції вирішується проблема з даними. Команда повідомляє, що етап стиснення на серверній частині скорочує споживання пропускної здатності в сотні разів, залишаючи потік достатньо легким для роботи невеликої моделі.
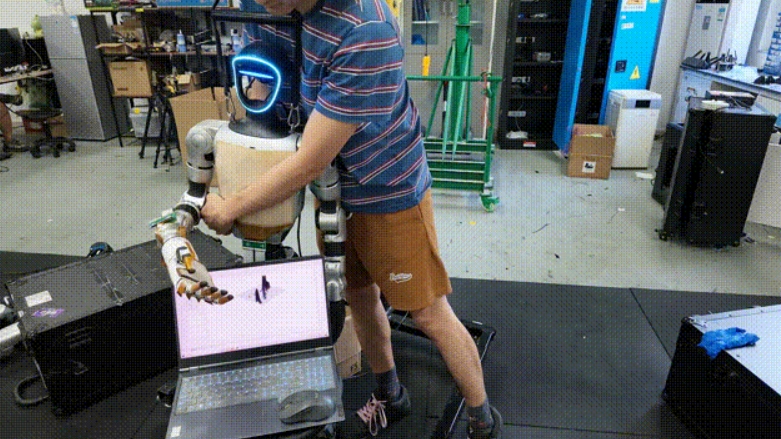
У статті наведено два числа для масштабу: 1110 сенсорних одиниць на квадратний сантиметр та понад 10 000 одиниць загалом. На гуманоїдних роботах шкіра розрізняла поверхневі особливості розміром 300 мікрометрів за допомогою тонкої тактильної роботи. Демонстрації проводяться по тілу робота та через його руки. Шкіра відображає текстури монети та тканини. Роботизована долоня зчитує контури контакту та гострі точки. Захват стійко тримає грифель олівця товщиною 0,5 міліметра та ще тонший дріт м'якого припою.
Одна з демонстрацій — це здригання. Шкіра реєструє те, що автори називають ноцицептивними подразниками, тобто контактом, який сигналізує про пошкодження, і робот від нього відходить. В іншому відео рука безпечно береться за колючий каштан. Машина, яка помічає шкідливий контакт і відходить від нього, менш схильна до того, щоб зіпсуватися під час роботи. Вибір слова варто зберегти таким, яким його зробили автори: ноцицепція — це виявлення шкідливого подразника, а не відчуття болю, і ніщо в статті не стверджує, що робот щось відчуває.
Дві речі роблять роботу перевіреною ззовні. Набори даних тактильної взаємодії та код, що лежить в основі візуалізації, навчання моделі та інтерактивного керування, є публічними за ліцензією MIT за адресою github.com/jioy/NI-skins з архівом Zenodo. Журнал публікує звіти рецензентів поруч зі статтею. Чуань Фей Го пов'язаний з компанією Sycsense Technology з Шеньчженя, а також з університетом. У статті зазначається, що автори заявляють про відсутність конфлікту інтересів.
Наскільки далеко це зайде — питання, на яке автори відповідають власними словами, і вони підходять до цього обережно. Вони пишуть, що робота прокладає шлях для гуманоїдних роботів до «наближення до сприйняття та маніпуляції на людському рівні». Порівняно з числом, з якого вони починають, ключовим словом є наближення.